Меш в поле
Меш-модемы соединяют оператора и машину в одну IP-сеть. По ней идут команды, видео и телеметрия. В панели видны потери пакетов; сканер помогает найти устройства в сети.
Соединяет Mission Planner с системой управления машины. Передаёт видео, показывает состояние борта и помогает настроить сеть — локальную, меш или удалённую через ZeroTier.
RoverLink работает на борту и соединяет оборудование машины с постом оператора. Канал связи выбирается под условия работы.
Меш-модемы соединяют оператора и машину в одну IP-сеть. По ней идут команды, видео и телеметрия. В панели видны потери пакетов; сканер помогает найти устройства в сети.
Starlink может стать интернет-каналом для удалённого подключения через виртуальную сеть ZeroTier. Схему и работу конкретного комплекта проверяем при интеграции.
Проводная сеть для стенда и подключения оборудования. Wi-Fi — для доступа к станции рядом с машиной. Локальное управление работает без обязательного доступа в интернет.
Сейчас поддерживаются Богомол B5 и Антилопа 4×4. Режим станции выбирается под оборудование конкретной машины.
Без полётного контроллера: управление из Mission Planner, а реакцию на потерю связи выполняет станция.
С полётным контроллером по USB: прямой обмен с Mission Planner, включая параметры, миссии и калибровки. Выполнение миссий и защиту при потере связи обеспечивает полётный контроллер.
Станция соединяется с системой управления колёсной платформы. Оператор управляет движением, тормозами и зажиганием, видит состояние машины и заряд батареи. Для работы рядом с машиной предусмотрен геймпад.
Для другой машины нужна отдельная интеграция: сначала проверяем систему управления, доступную телеметрию и поведение при потере связи.
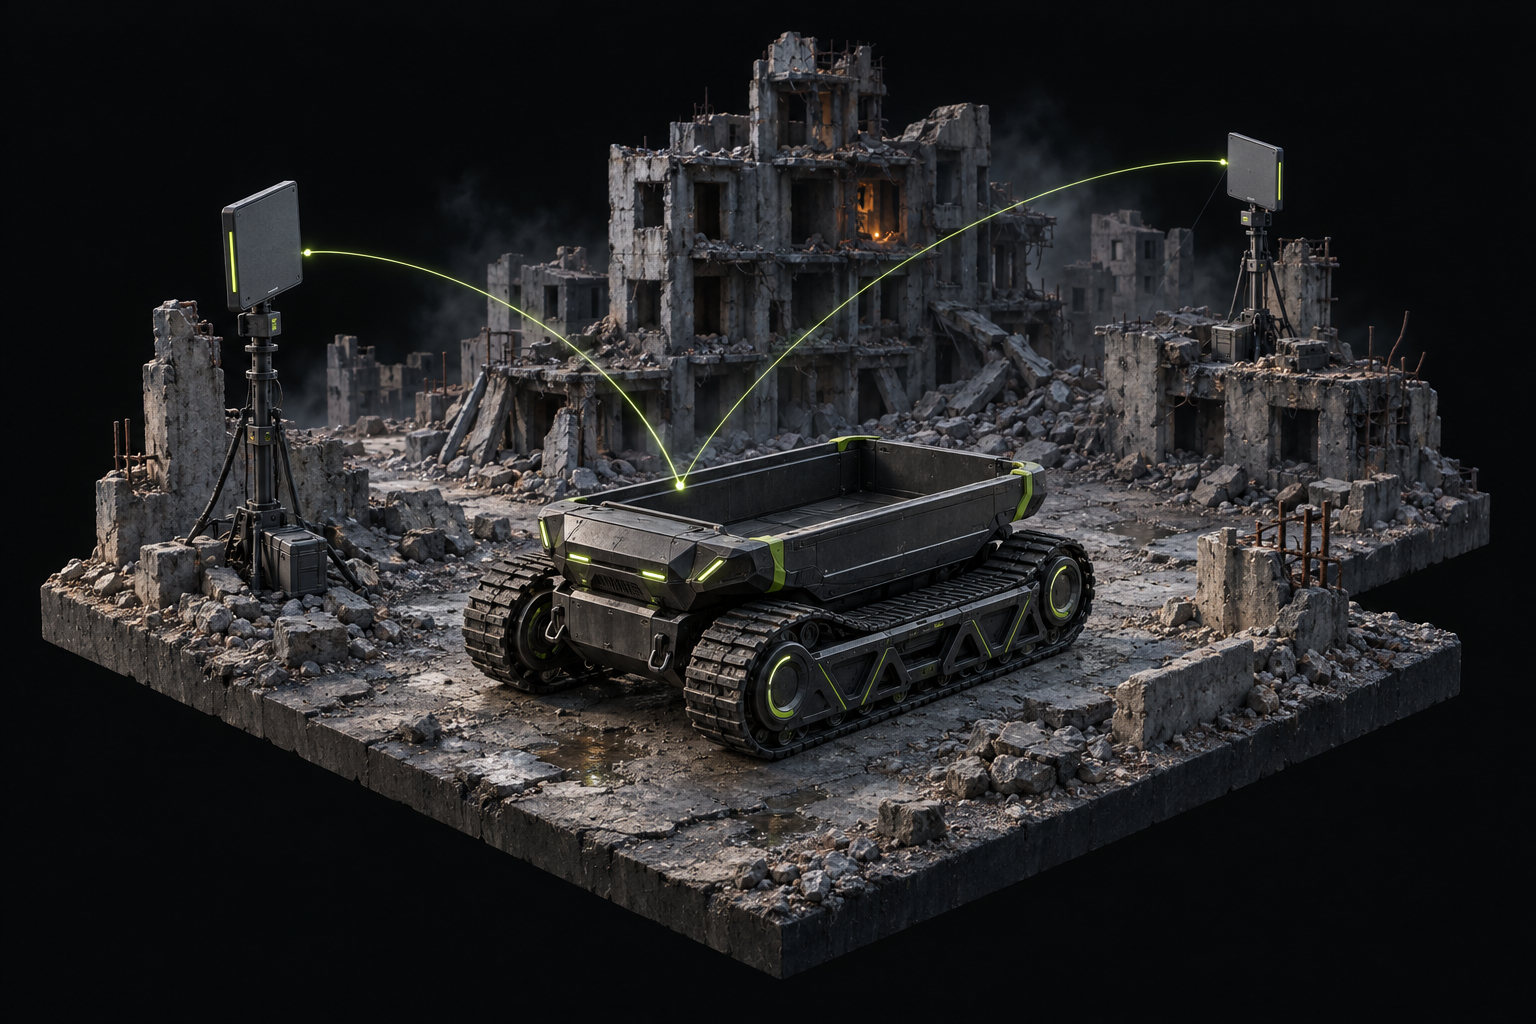
Управление, изображение с камеры и состояние борта собраны вокруг одной задачи — работать с машиной через понятный интерфейс.
Пульт или джойстик подключается к компьютеру оператора. RoverLink передаёт управление на машину по выбранному каналу связи. Возможности зависят от режима станции.
USB-захват и IP-камеры с RTSP. Для совместимого потока возможна передача без перекодирования. Задержка зависит от камеры, канала связи и способа просмотра.
На Антилопе — телеметрия машины и заряд батареи. В режиме с полётным контроллером — его данные в Mission Planner. В панели — состояние самой станции.
Адреса и сетевые подключения настраиваются из браузера. Индикатор потерь пакетов помогает оценить канал, а сканер — найти устройства и конфликты адресов.
Геймпад DualSense для поддерживаемых режимов без полётного контроллера. Разрешение движения удерживается триггером; настройки доступны в панели.
Защита согласуется с режимом машины. С подключённым полётным контроллером её выполняет его прошивка. В режимах без него поведение при потере управления обеспечивает станция.
Управление, видео, сеть и состояние станции — в браузере на ноутбуке. Нужные настройки собраны по задачам.
Примеры экранов предыдущих версий. Состав панели зависит от режима станции.
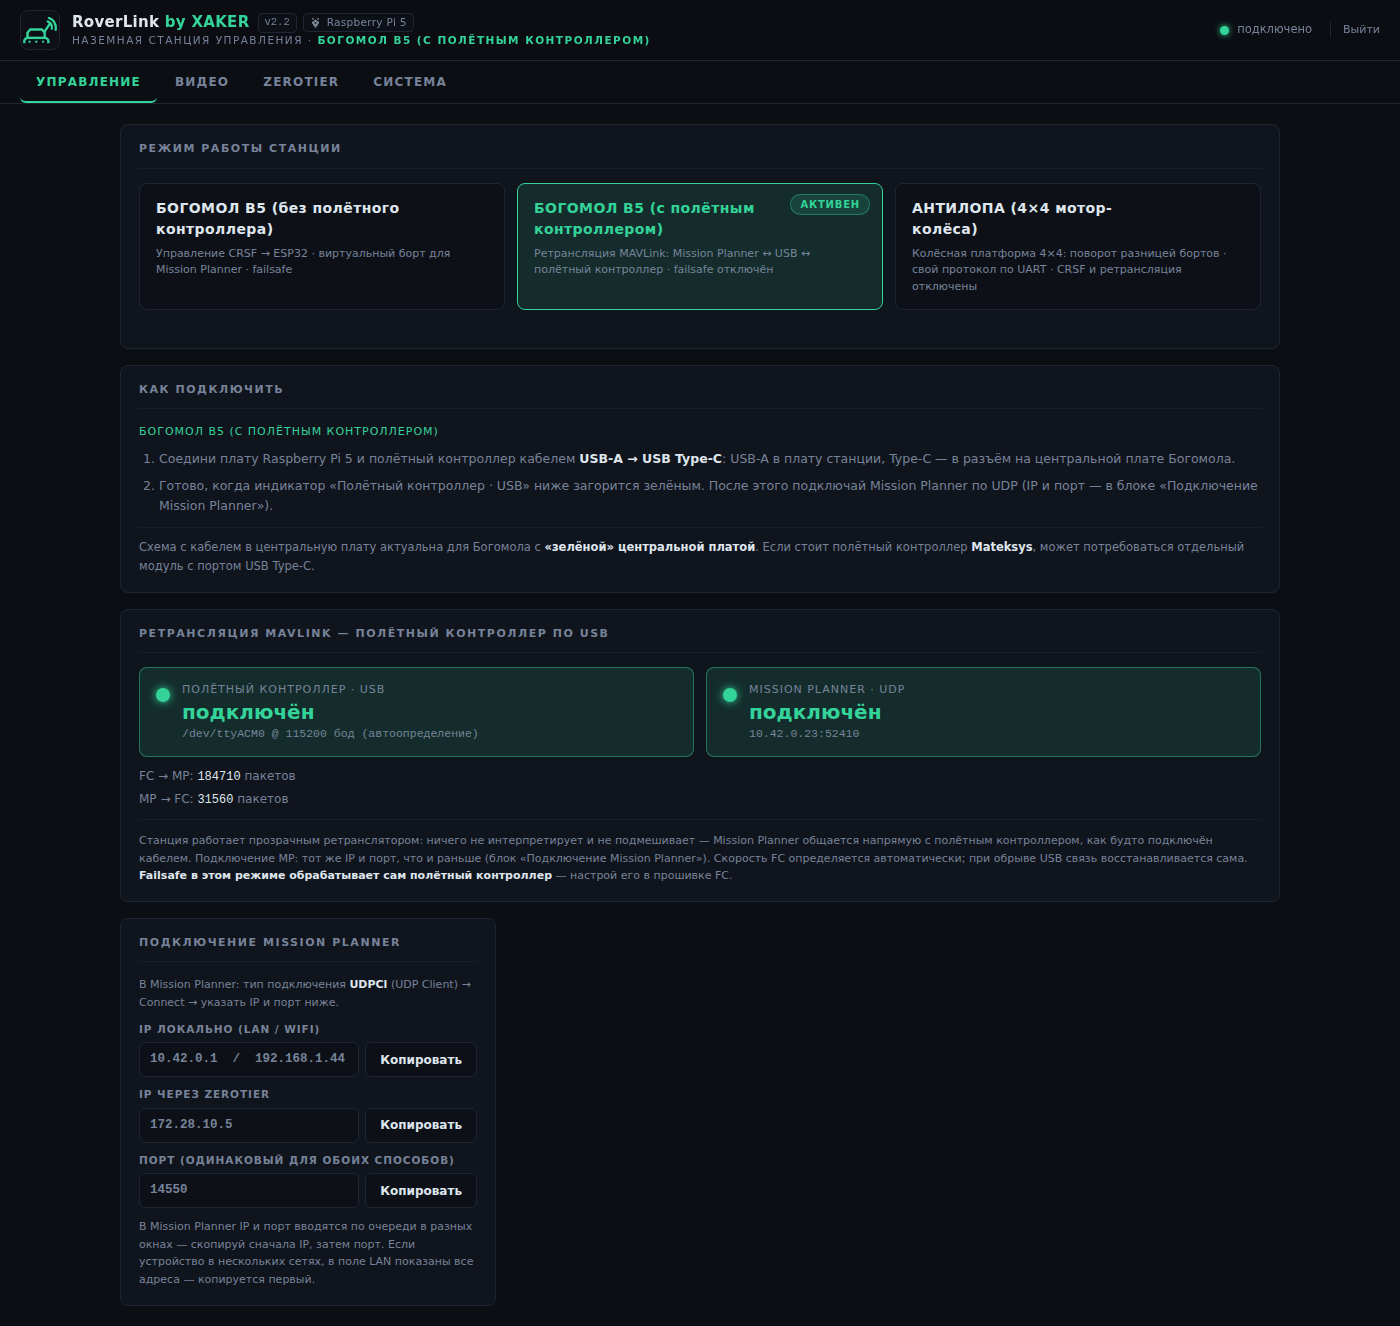
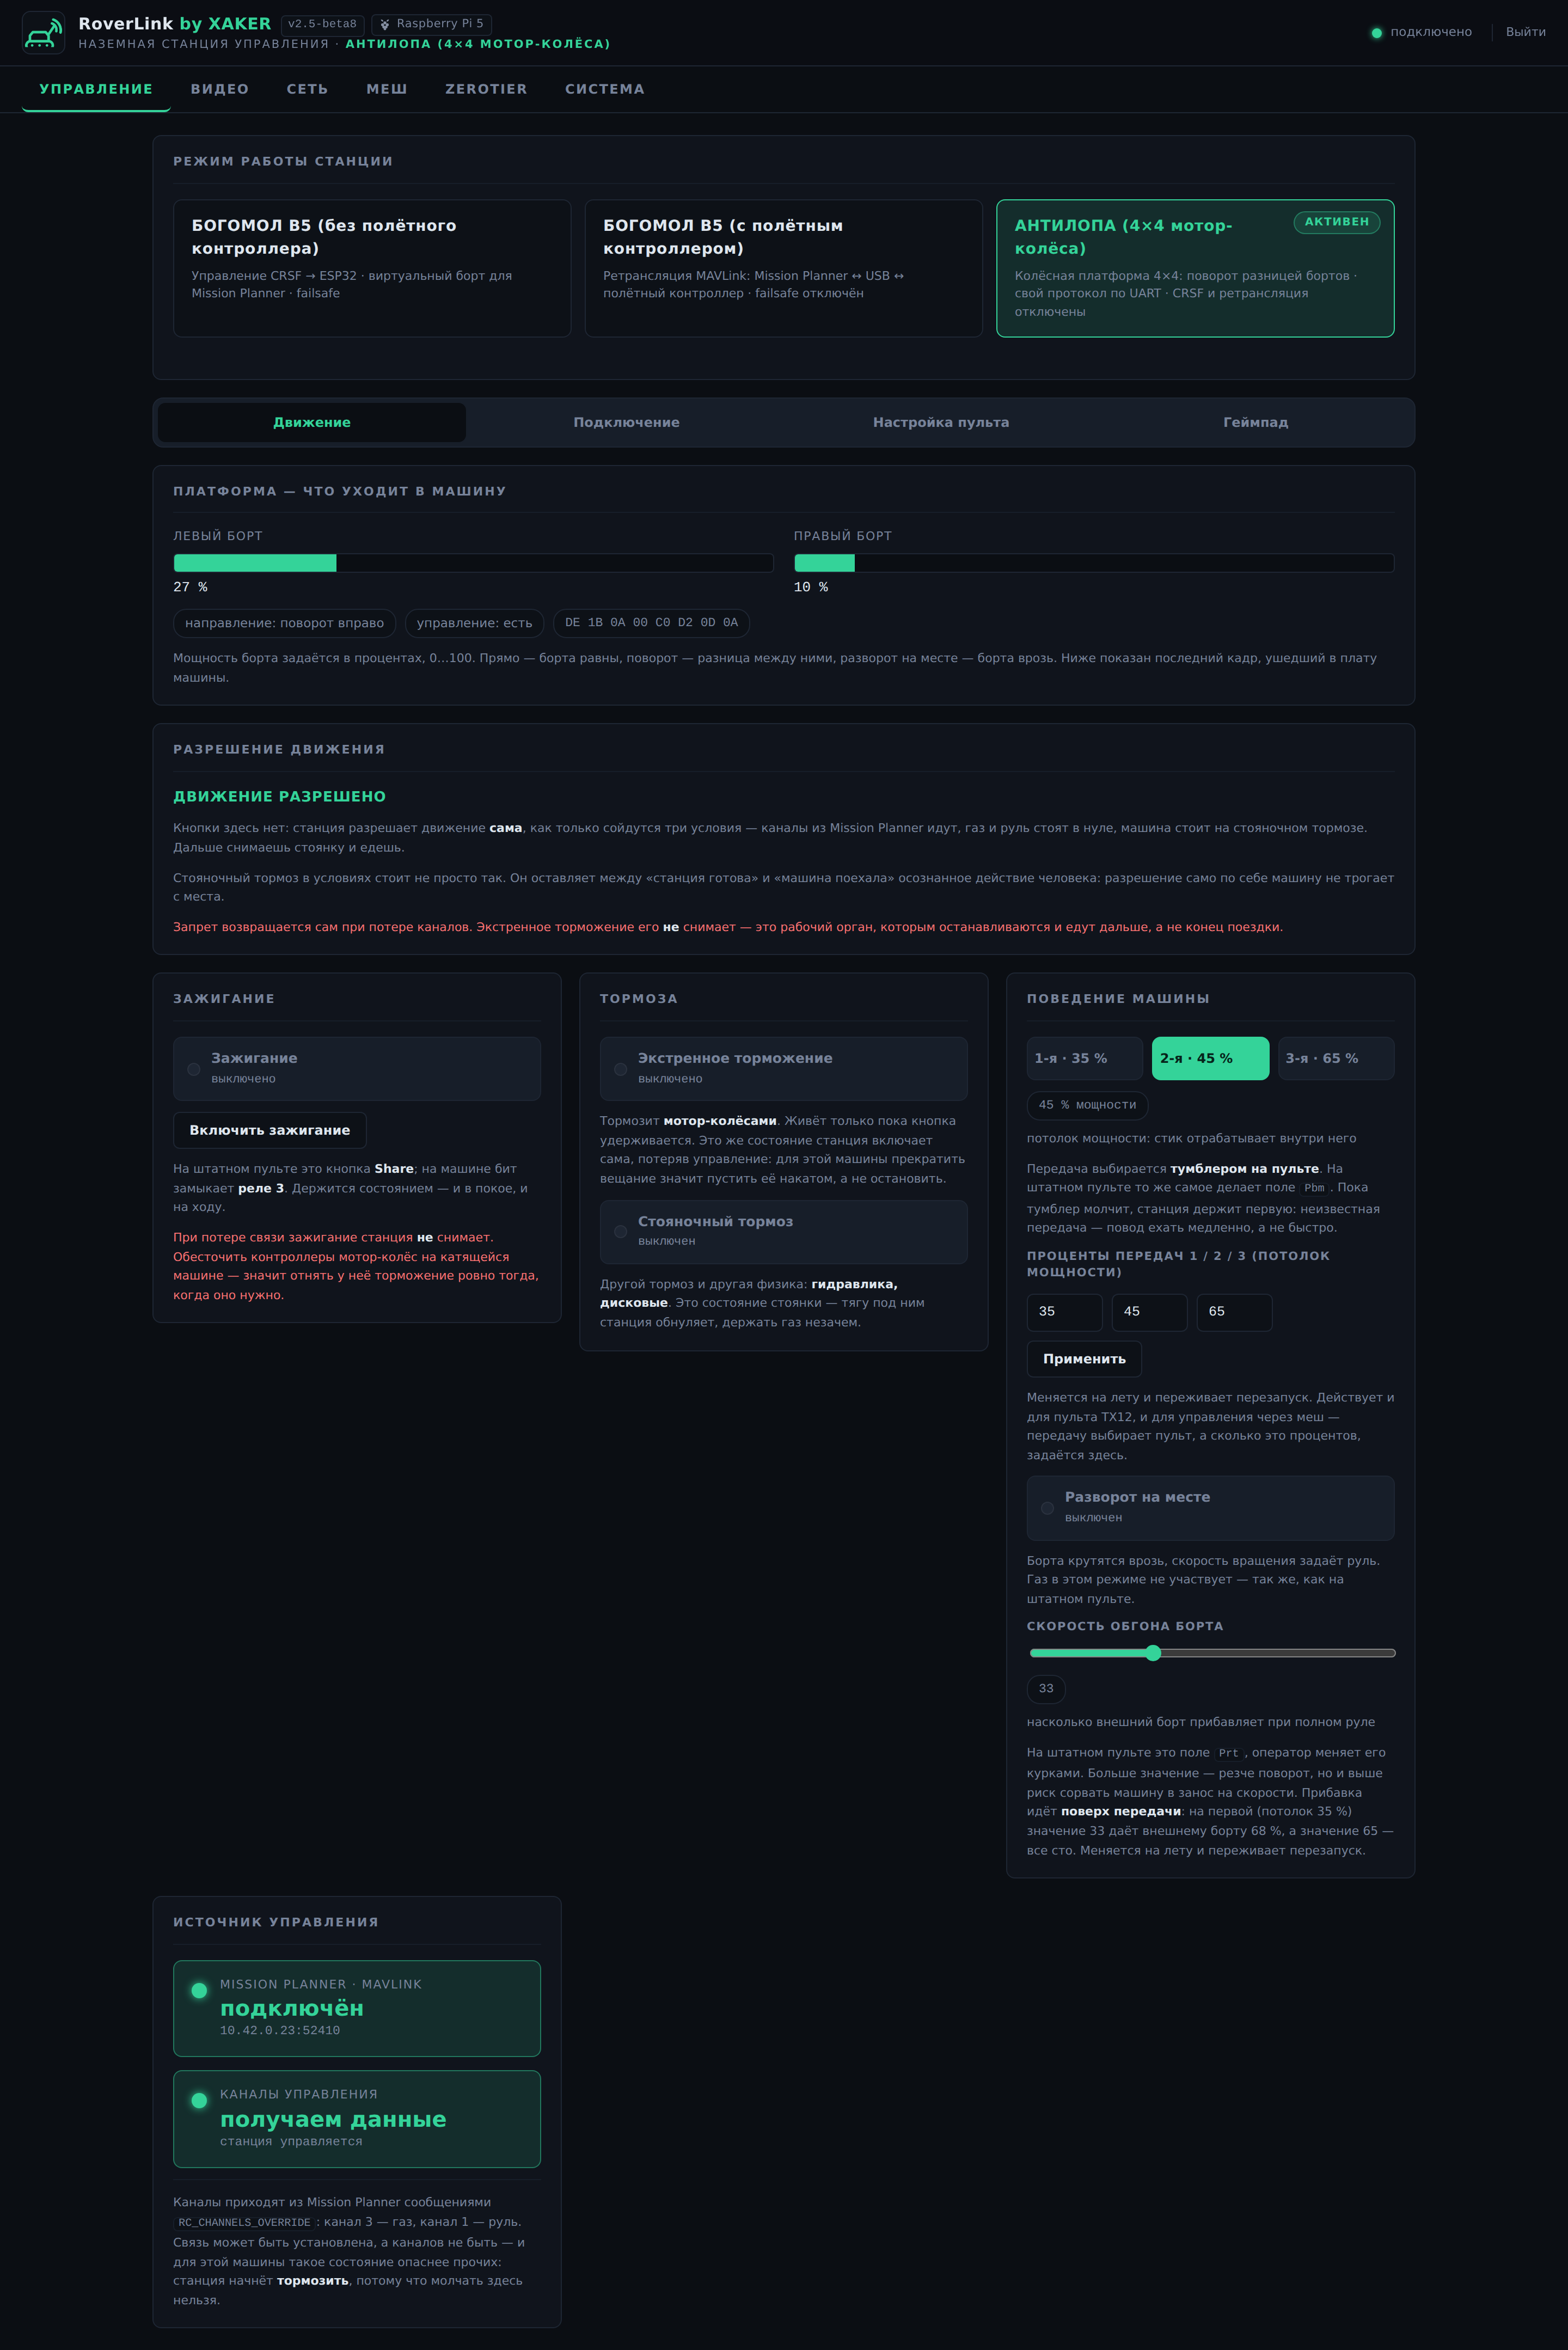
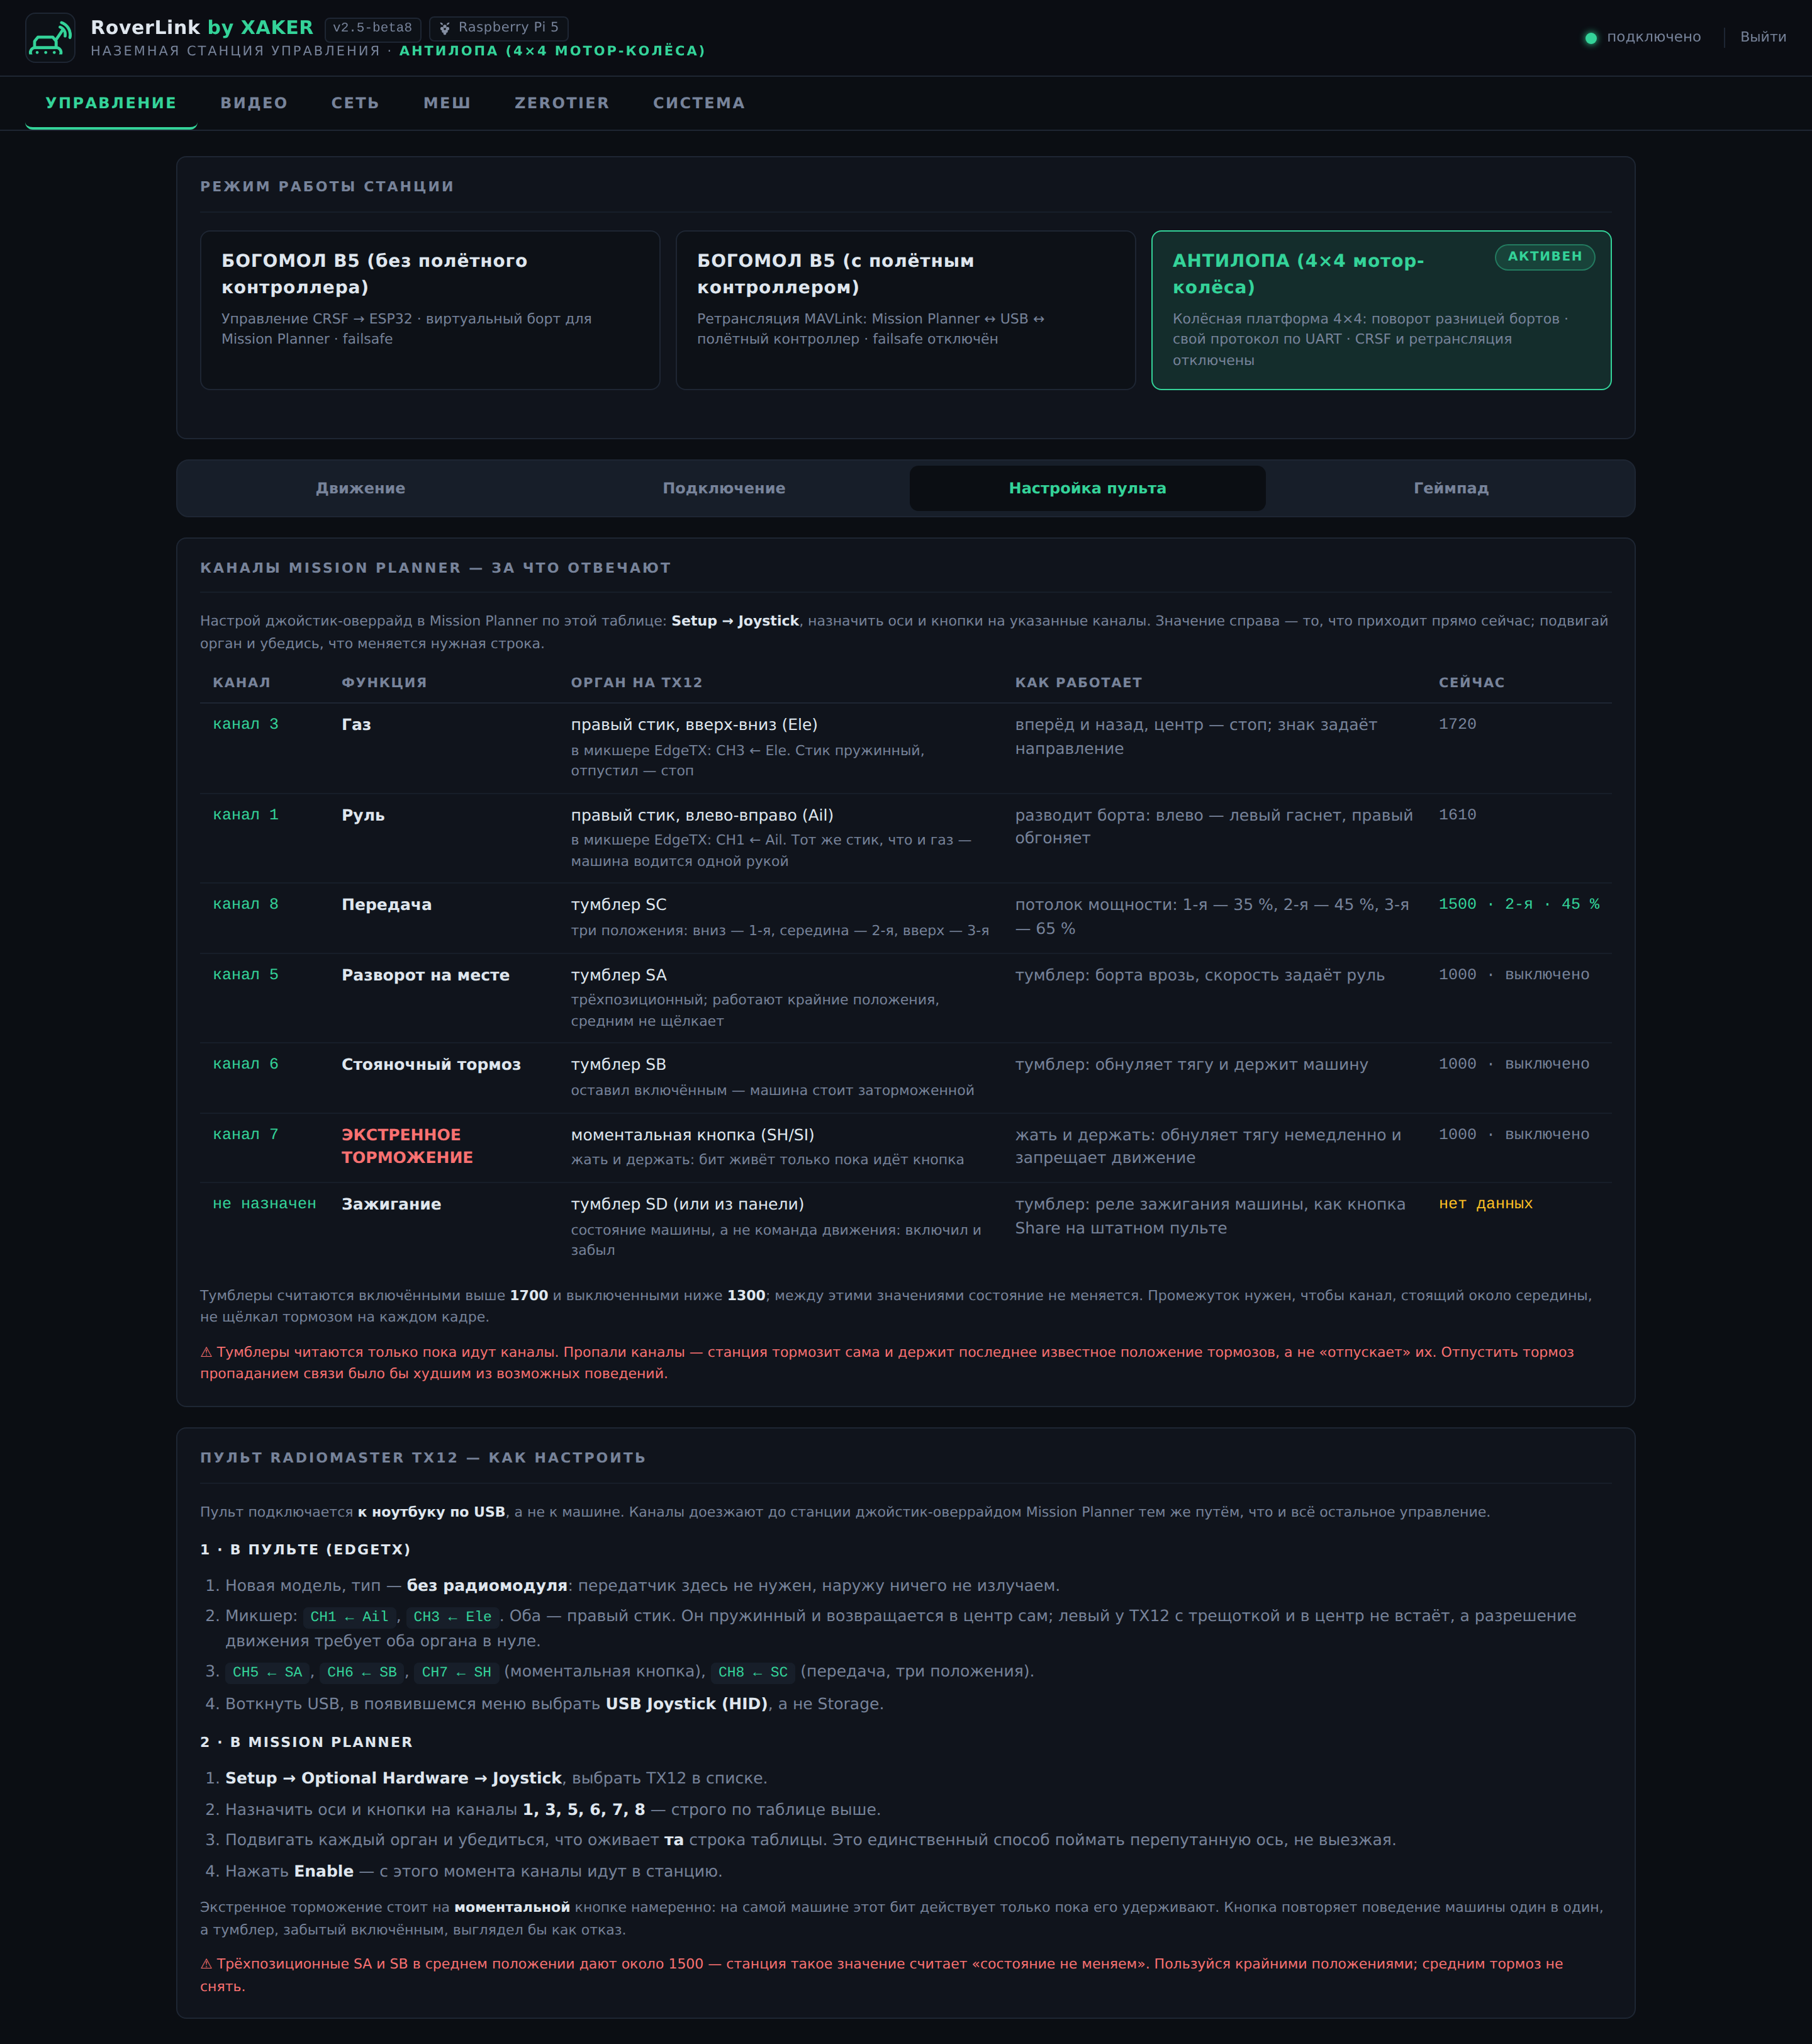
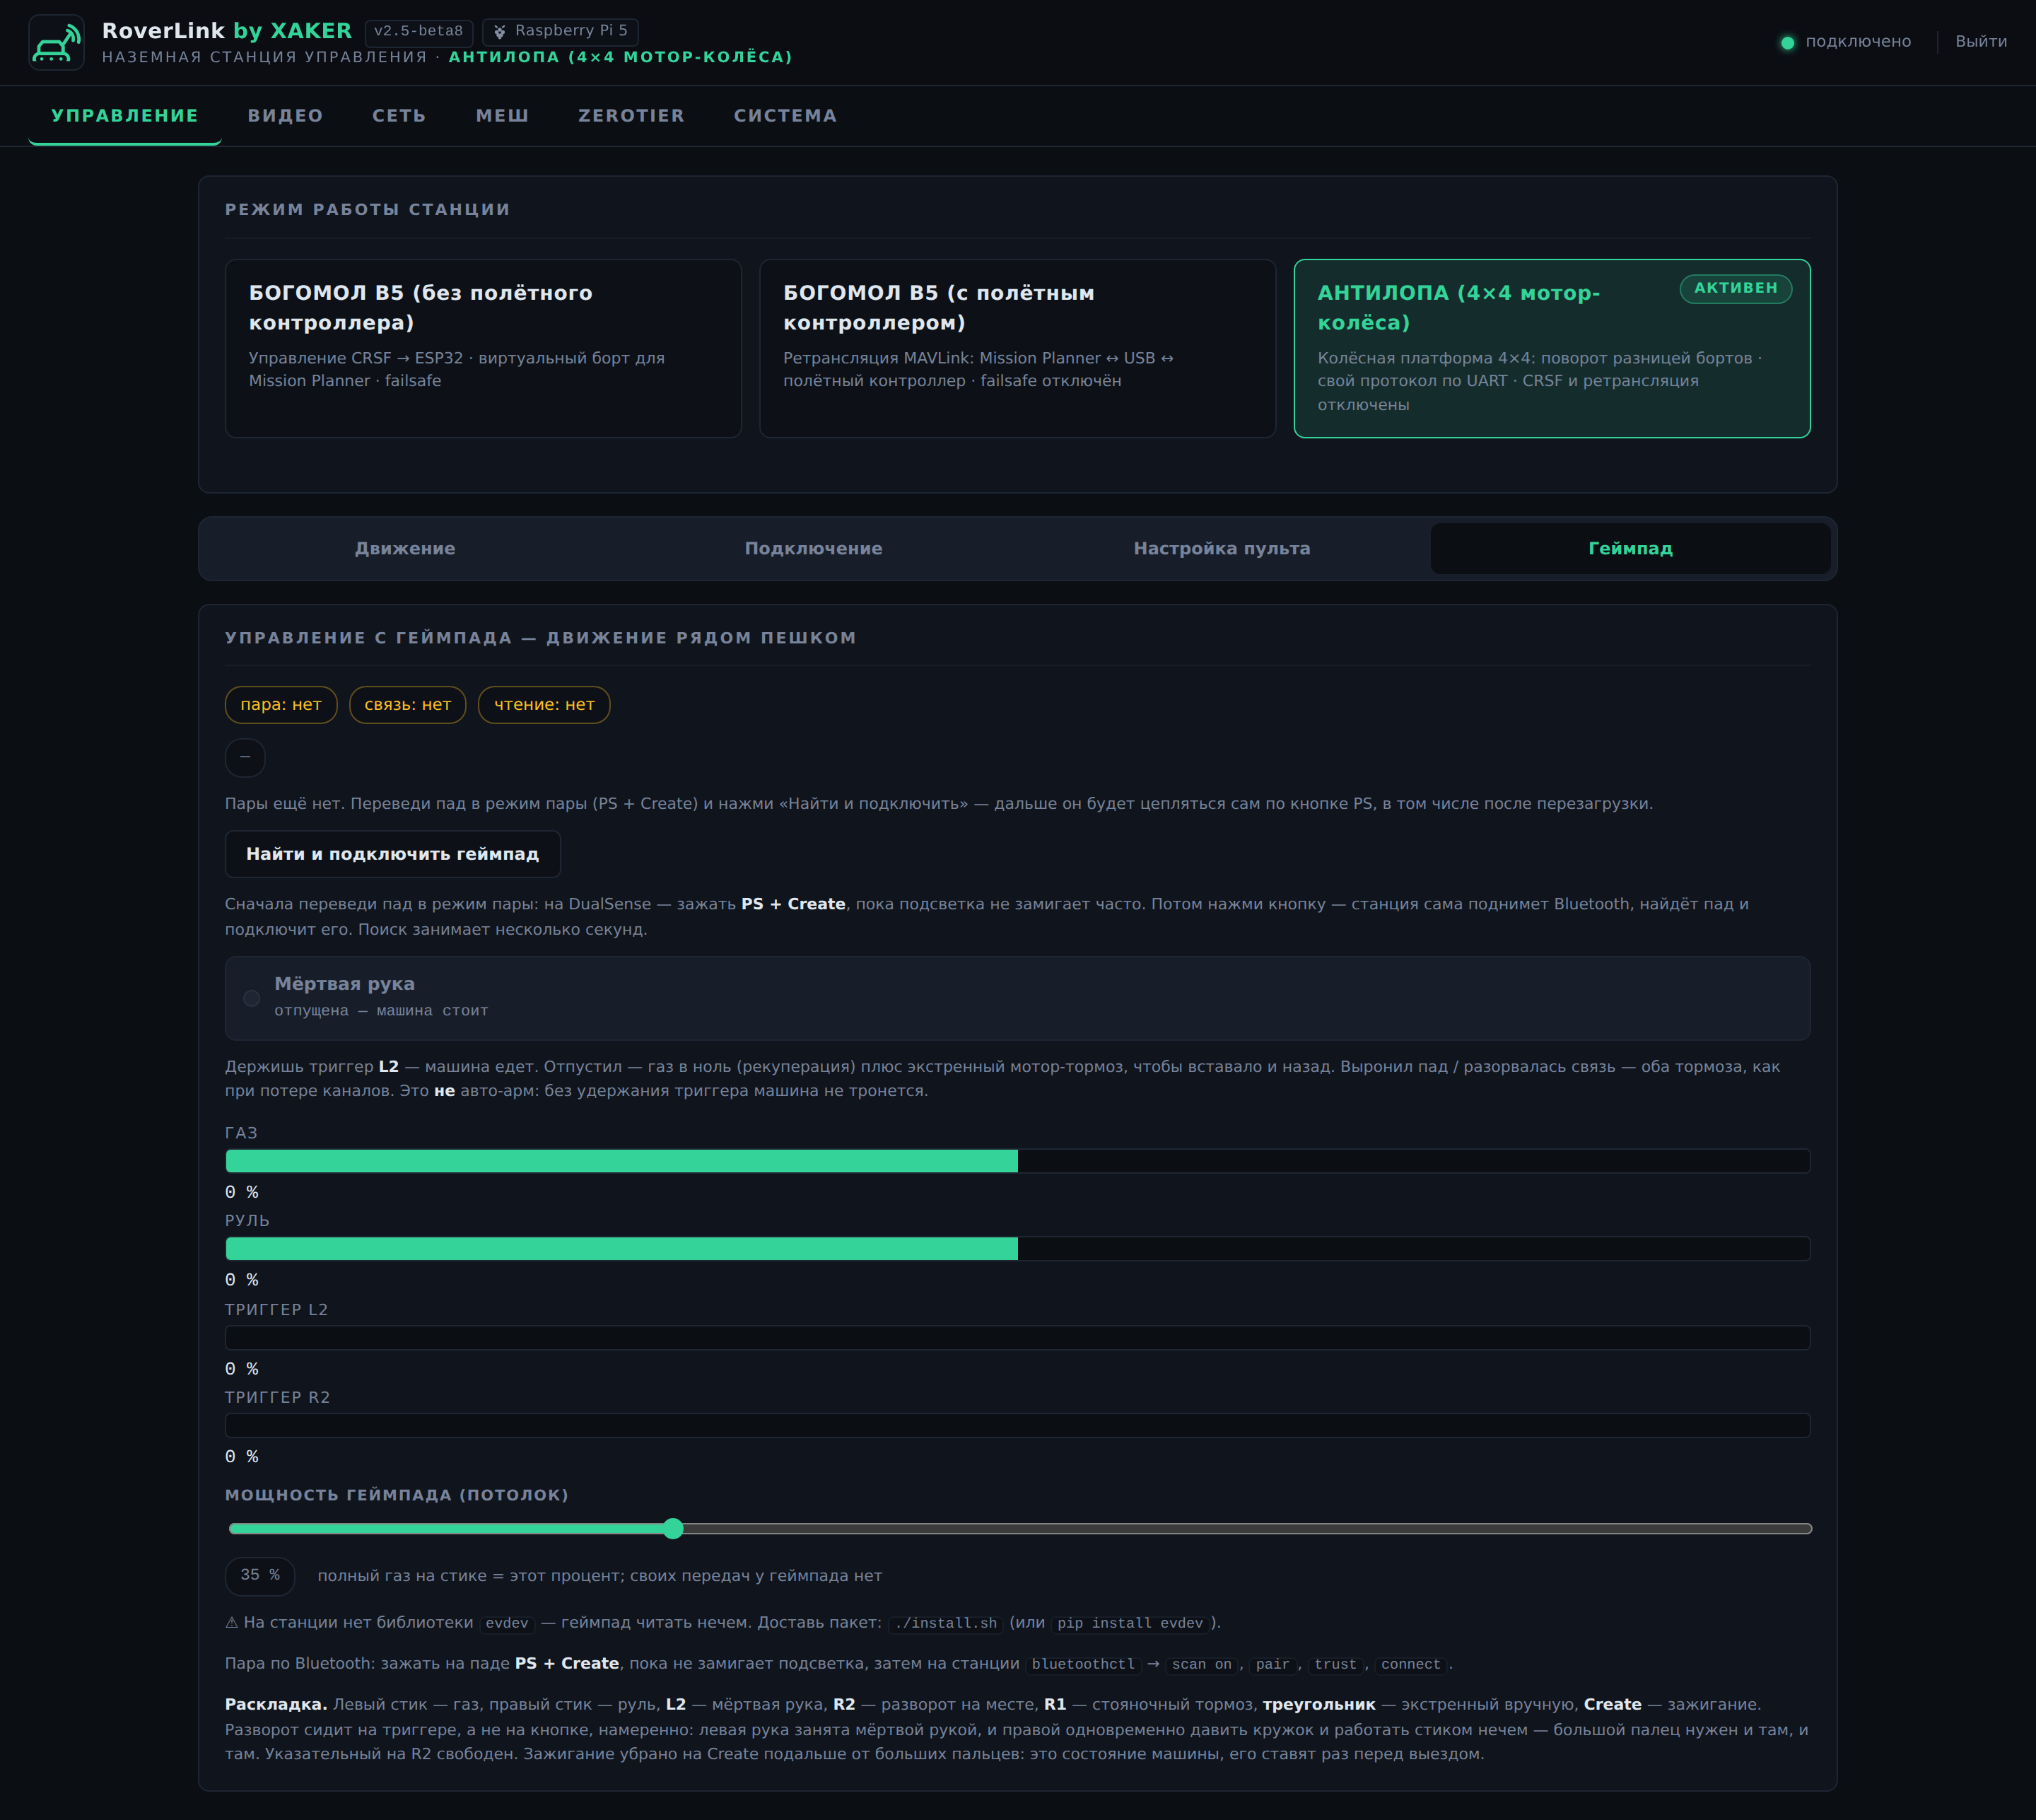
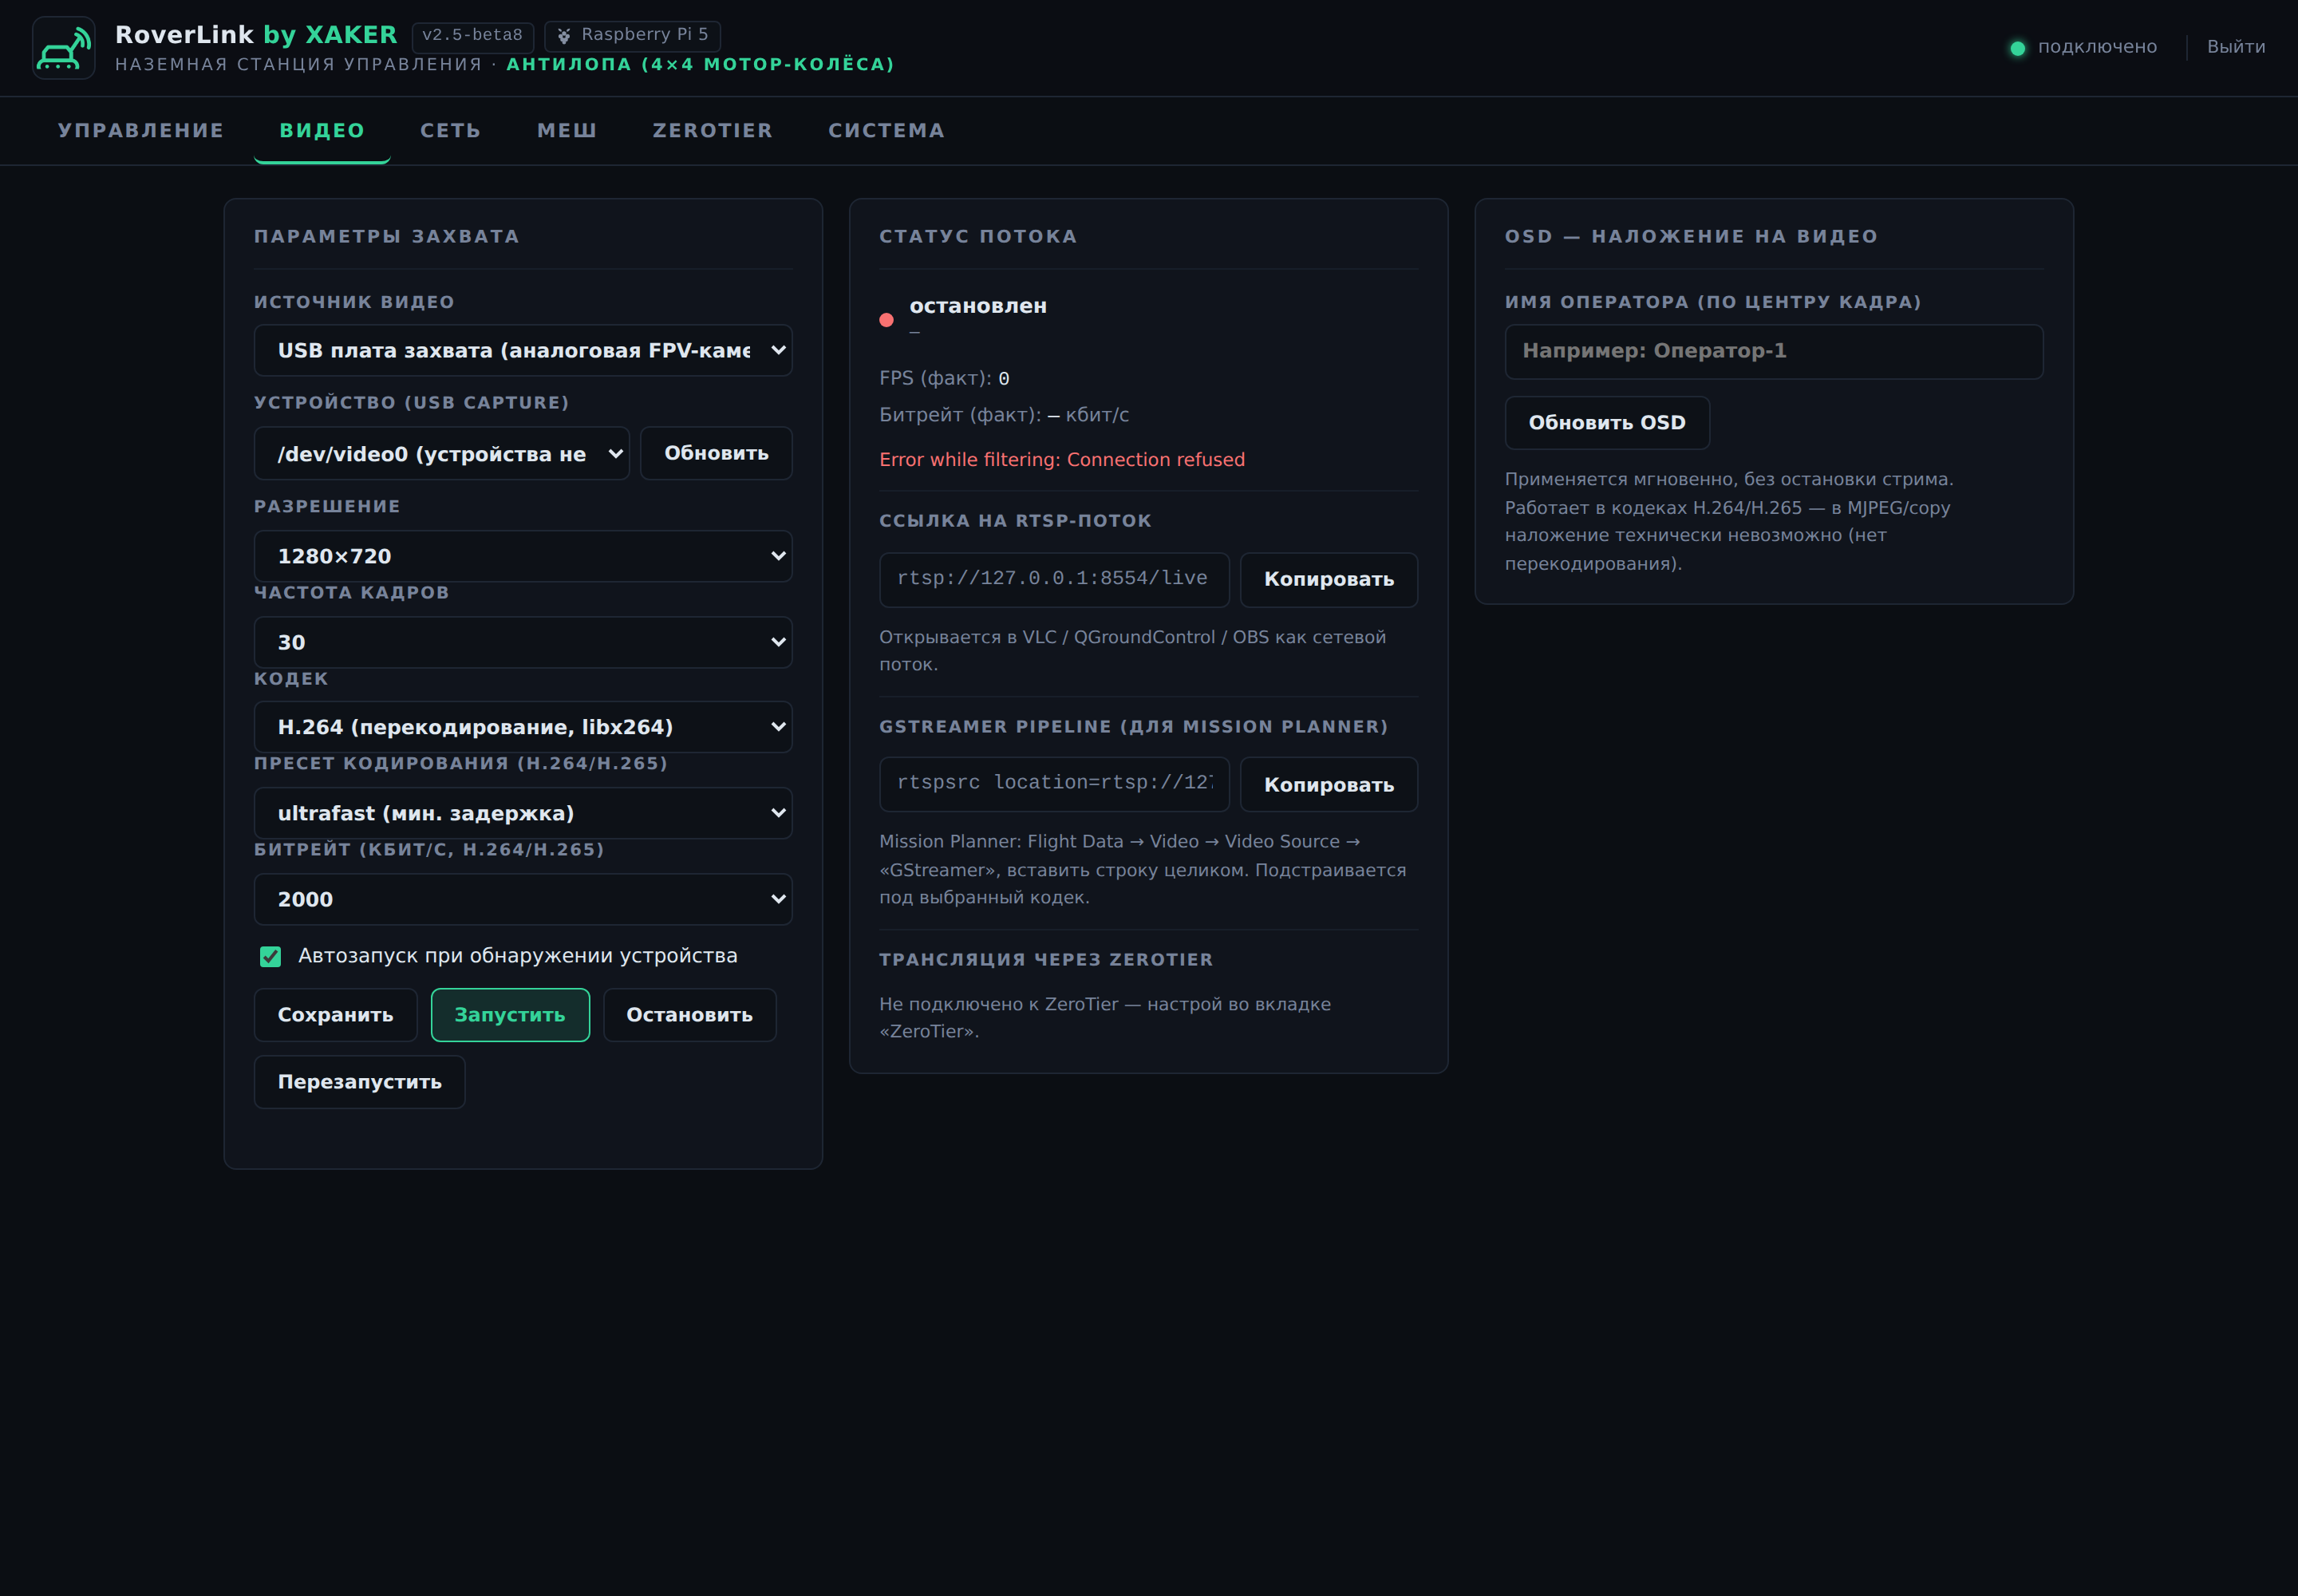
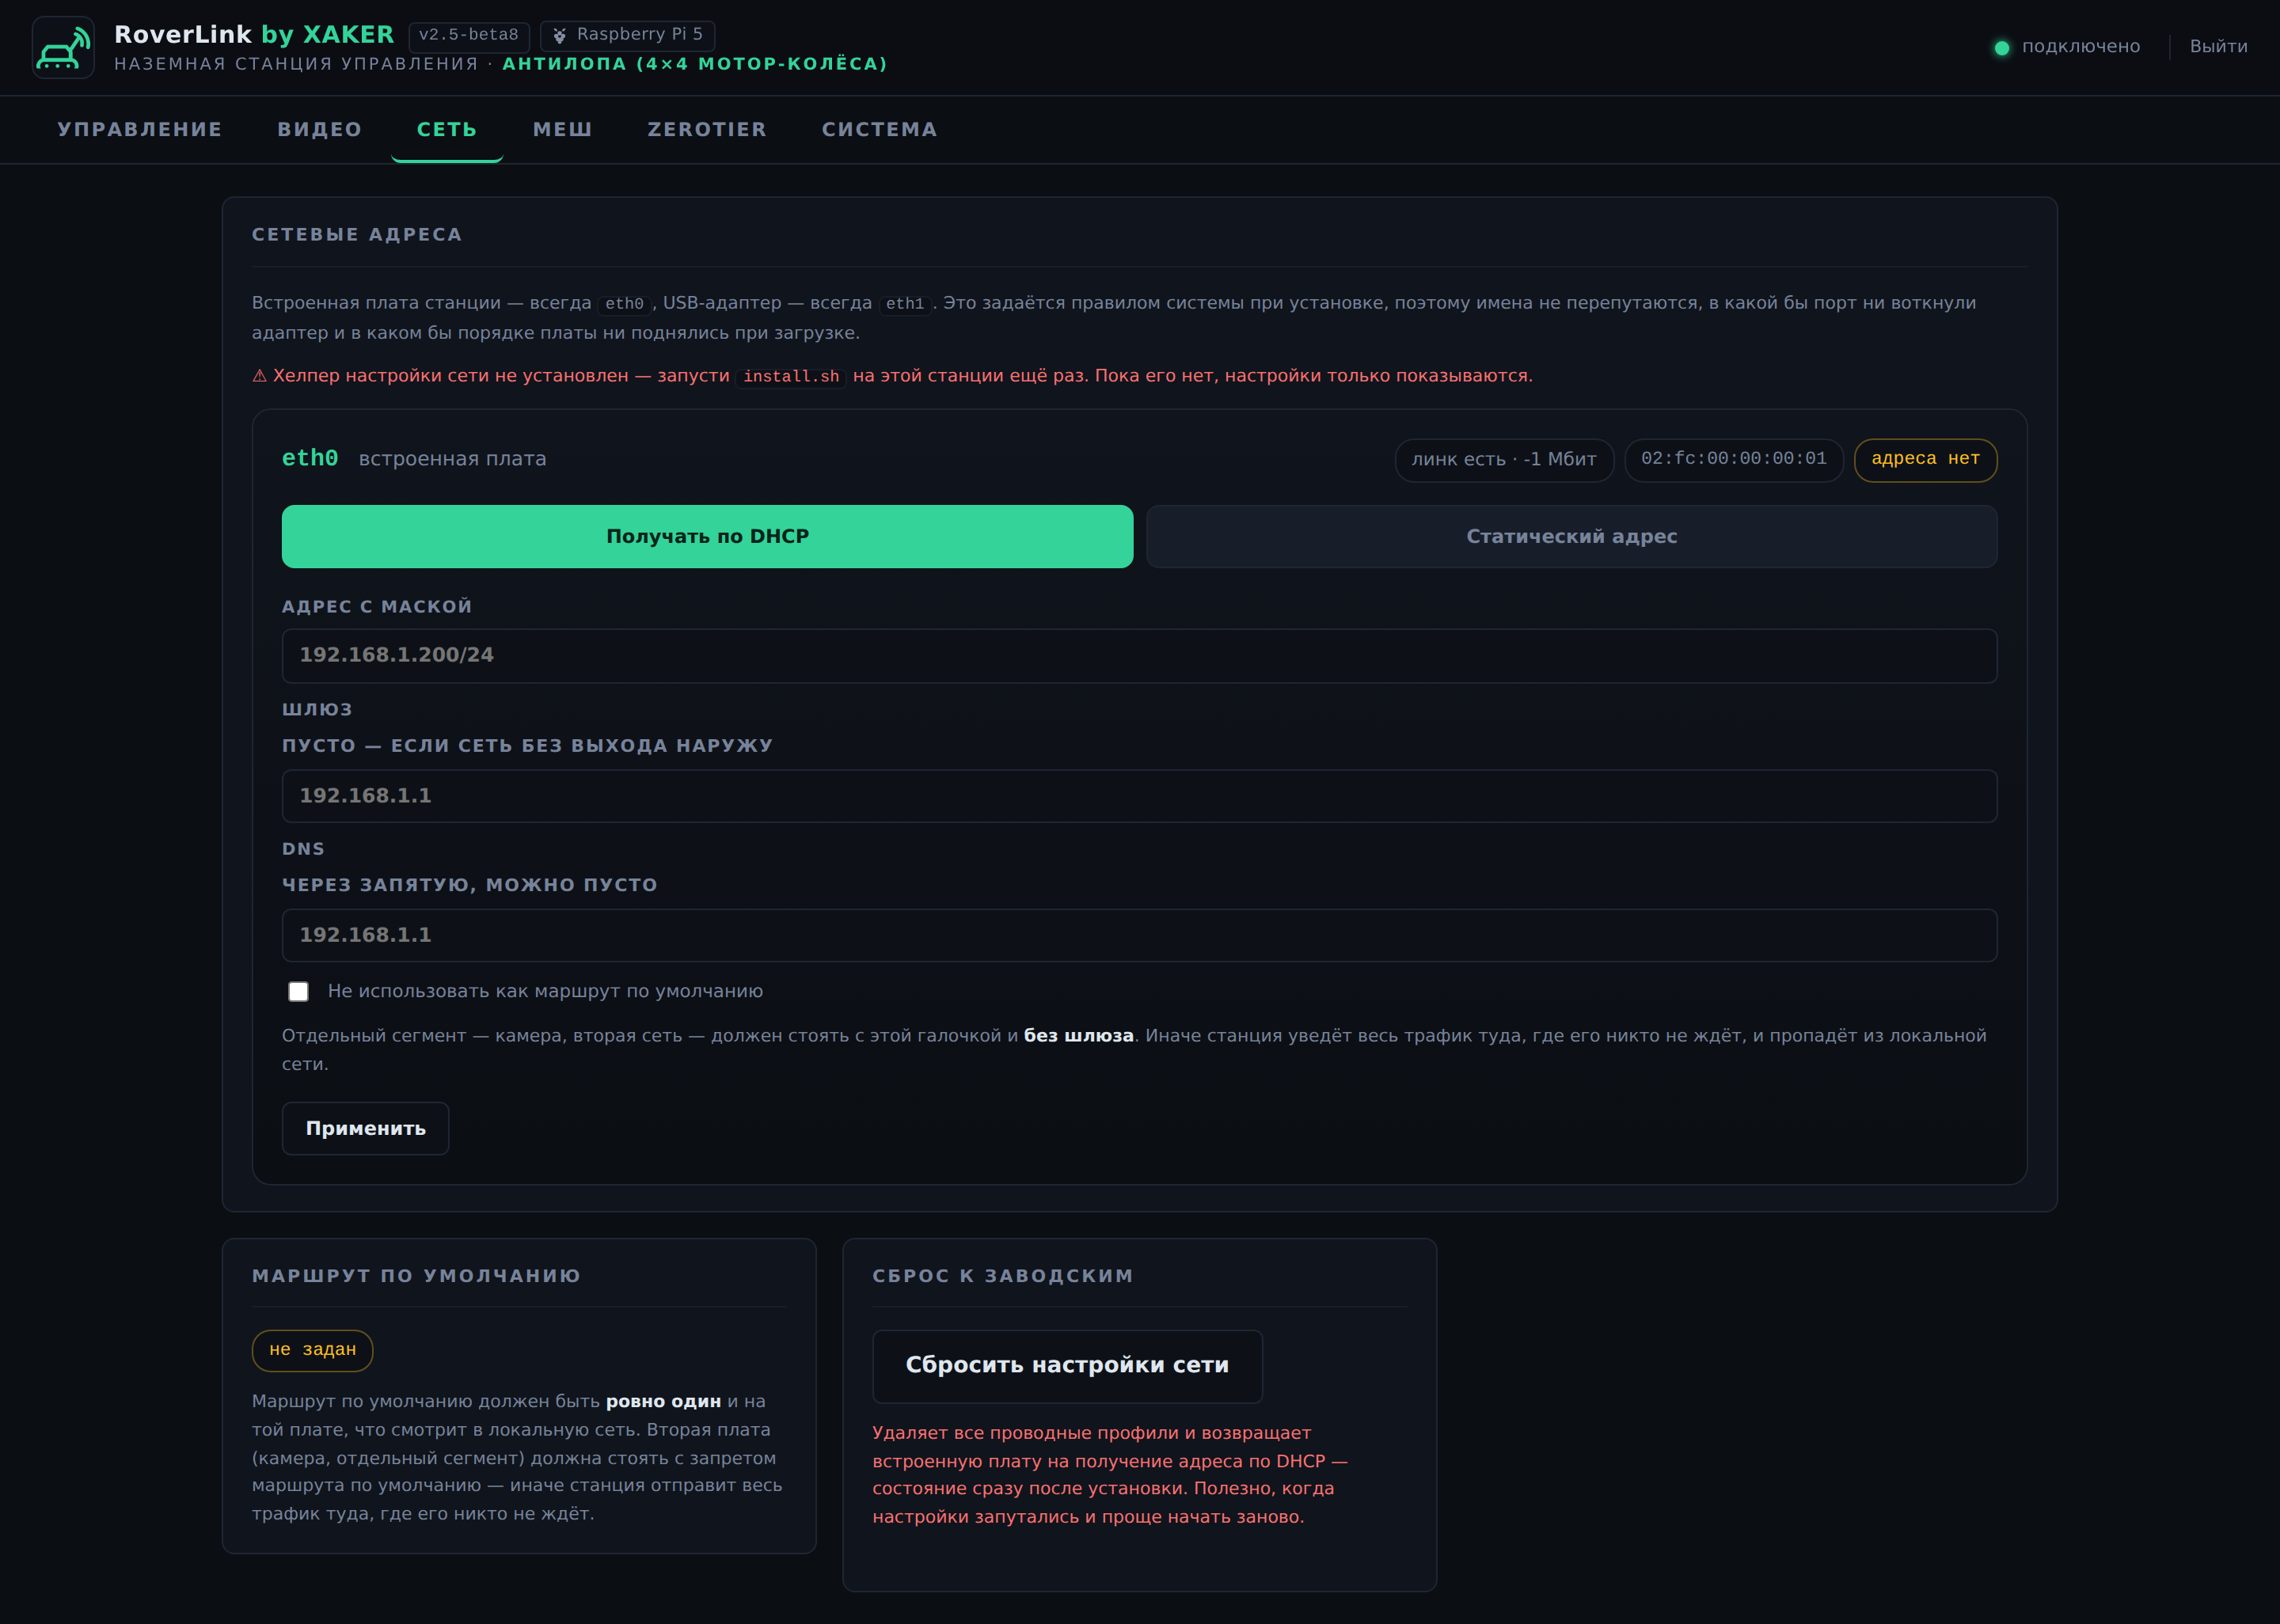
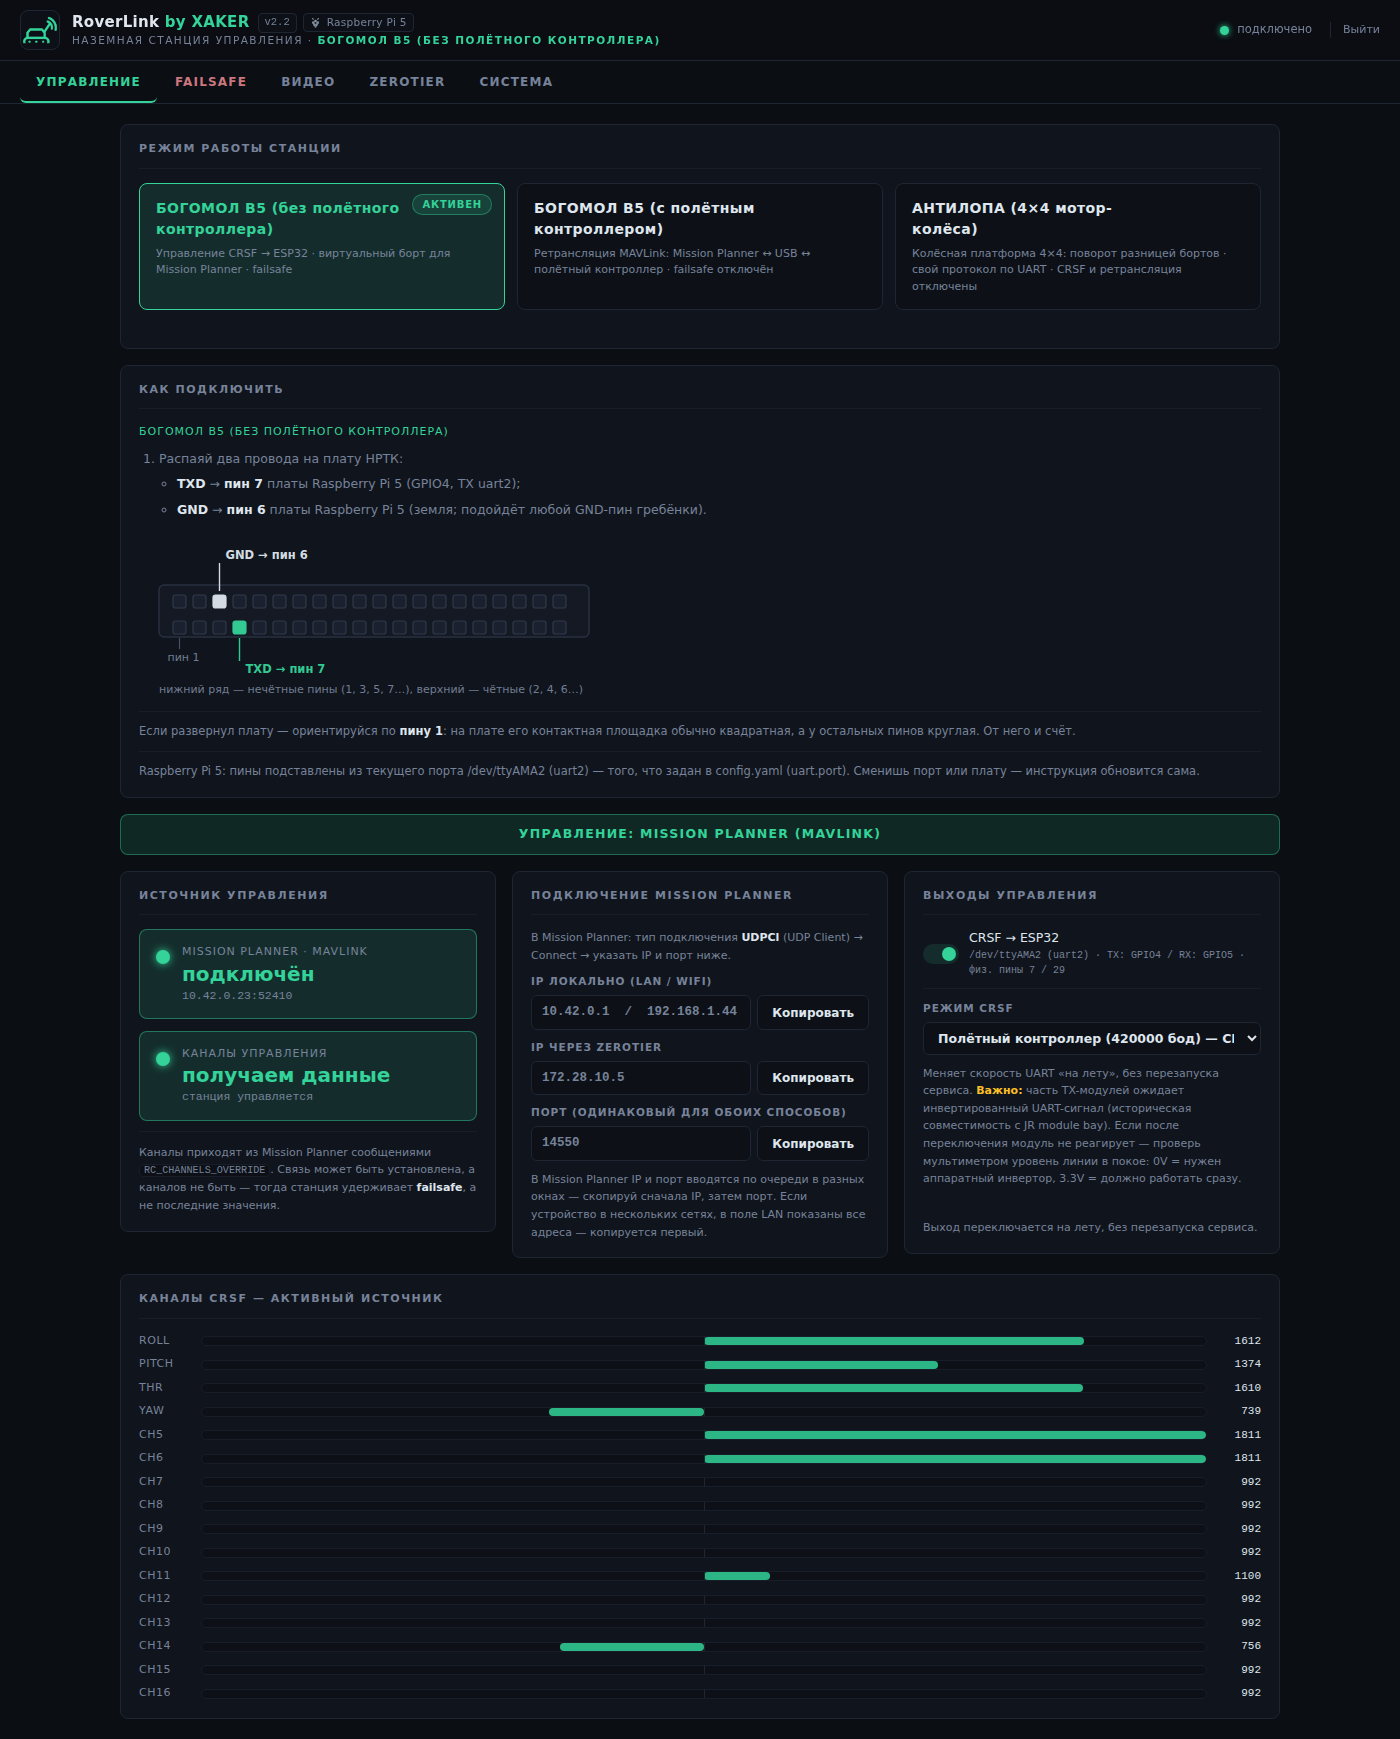
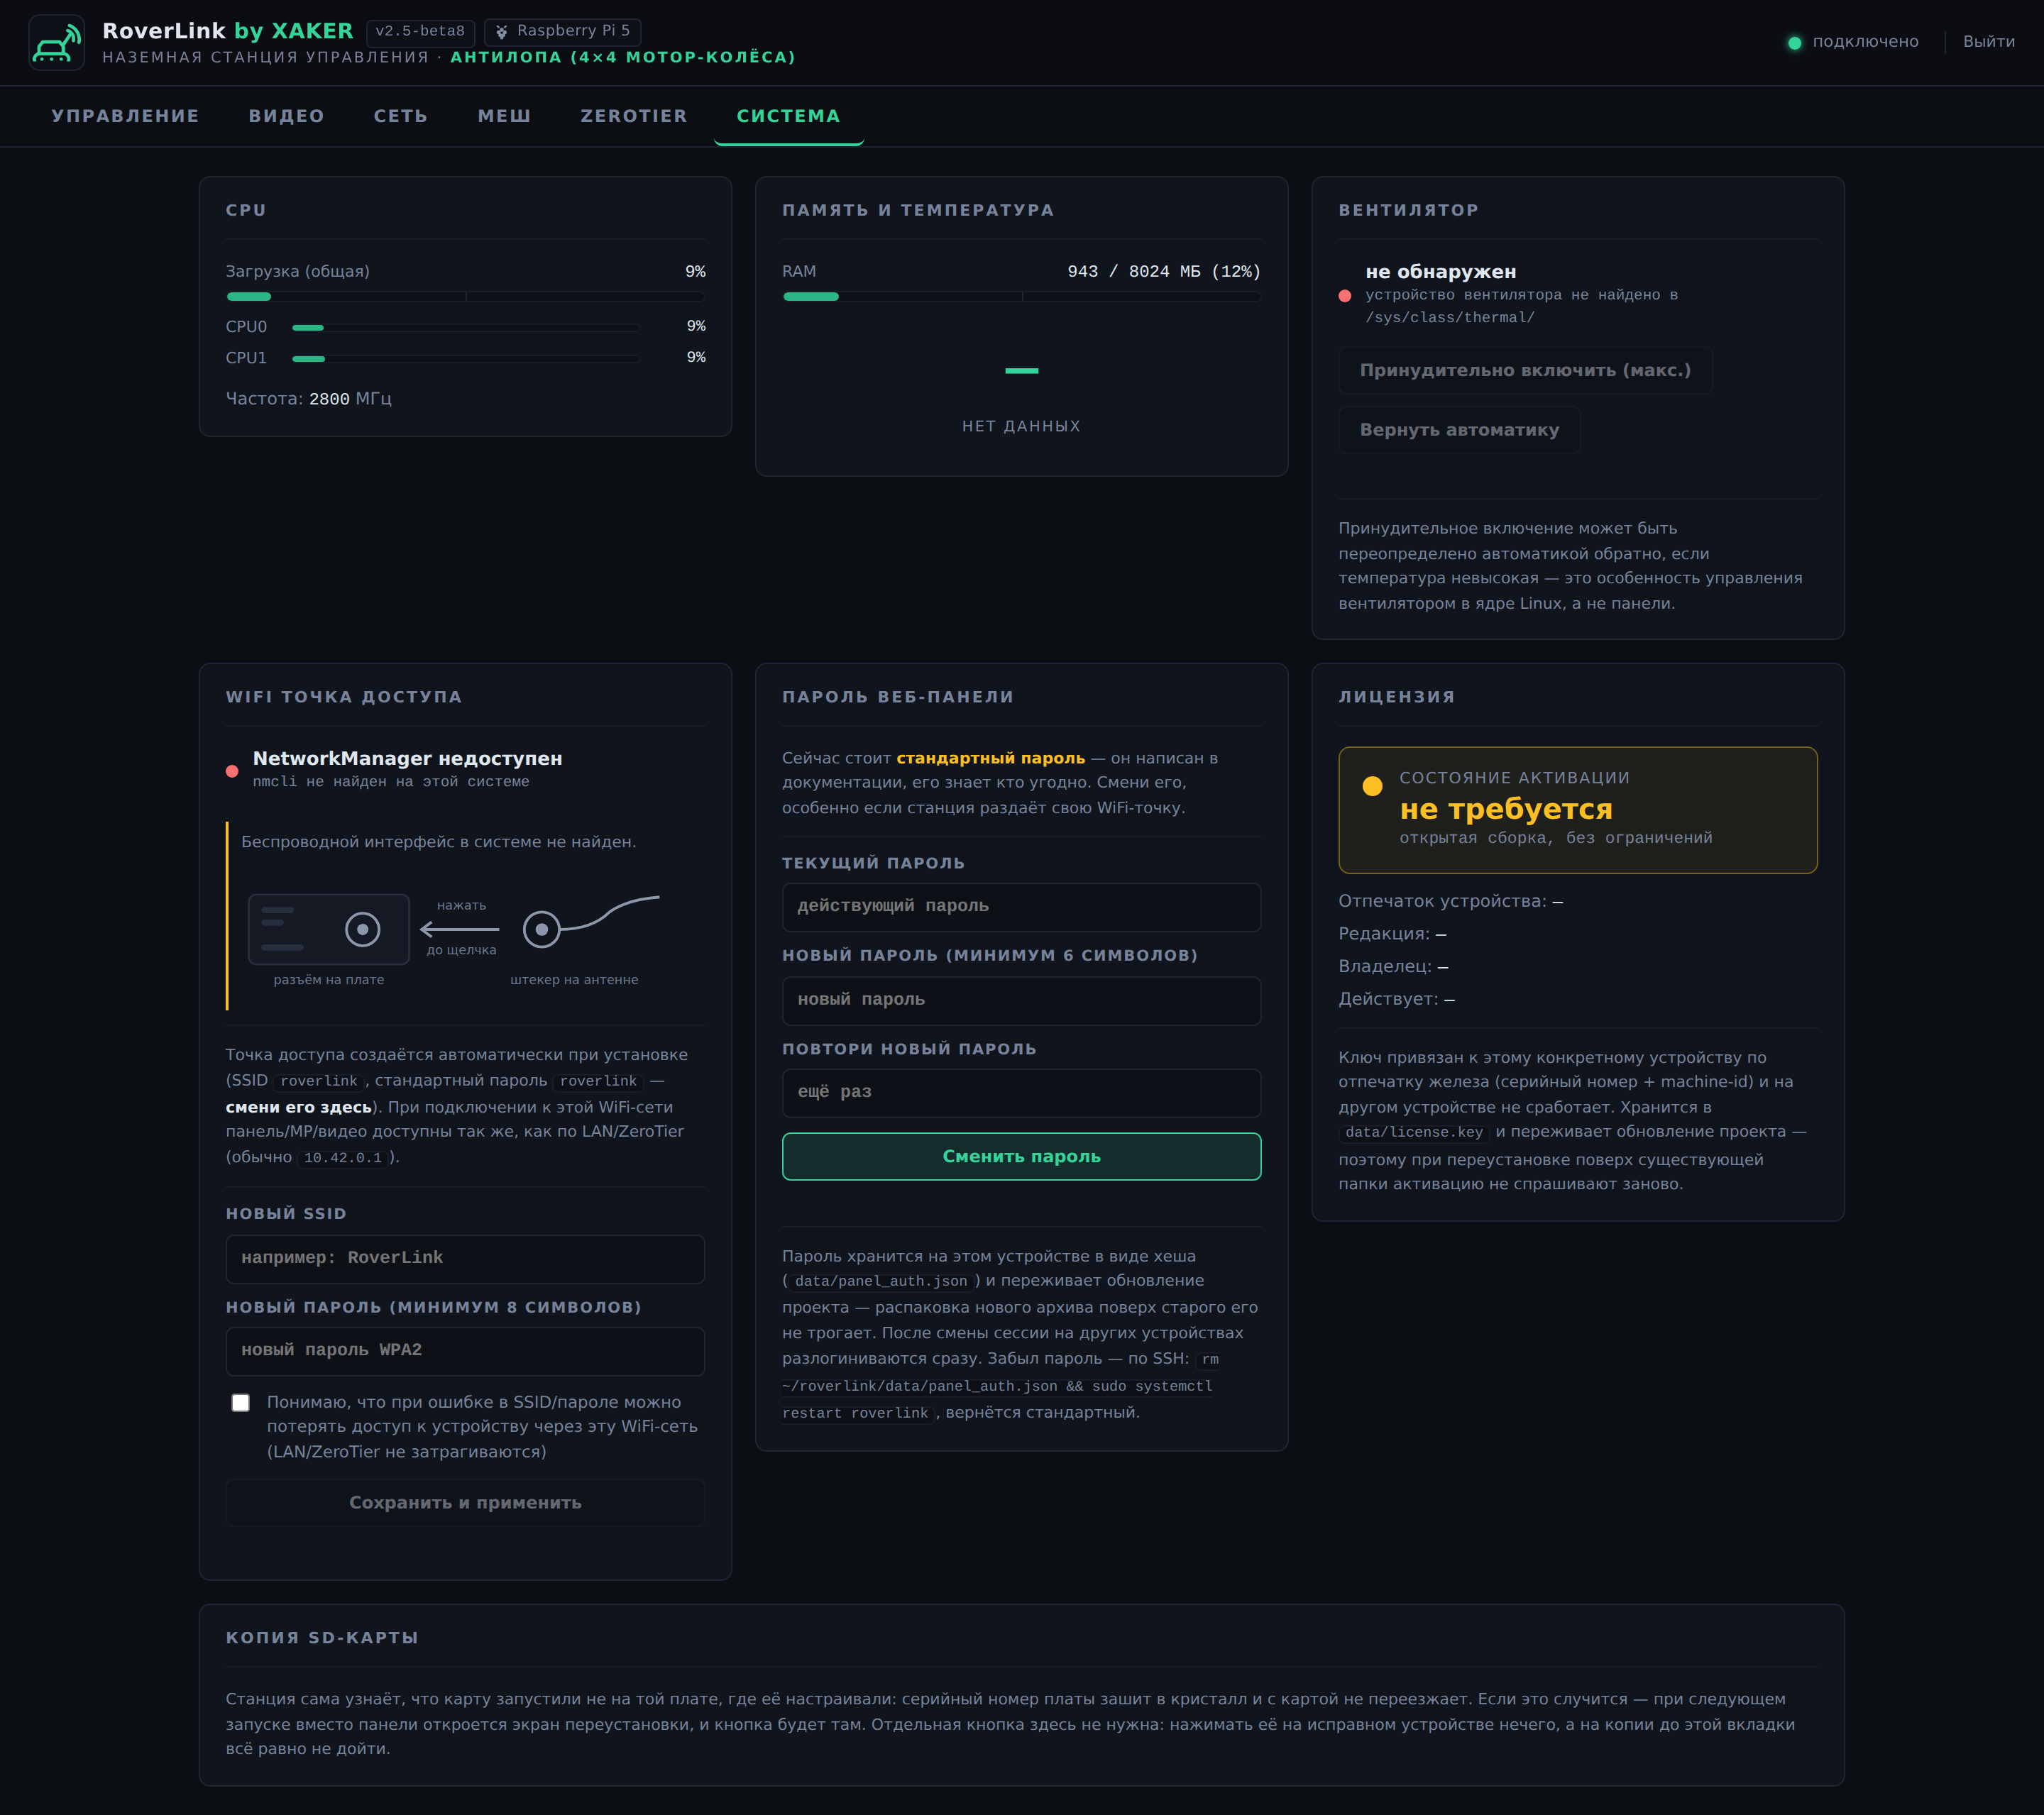
Три записи панели с объяснением работы. Видео сняты на предыдущих версиях: расположение и состав вкладок в текущей панели могут отличаться.
Состав комплекта зависит от платформы, камеры и канала связи.
| Часть комплекта | Что используется |
|---|---|
| Станция на борту | Raspberry Pi 5, Raspberry Pi 4 или Radxa ROCK 5C. |
| Система управления | Богомол B5 с полётным контроллером или без него; Антилопа 4×4. |
| Камера | USB-захват UVC или совместимая IP-камера с RTSP. |
| Канал связи | Ethernet, Wi-Fi или IP-сеть через меш-модемы. Для удалённого подключения — интернет и ZeroTier. |
| Пост оператора | Компьютер с Mission Planner, пульт или джойстик. DualSense — для работы рядом с машиной в поддерживаемых режимах. |
Перед подключением согласуем состав оборудования и проверяем его в выбранном режиме.
Определяем систему управления, доступную телеметрию и поведение машины при потере связи.
Подбираем сетевую схему, подключаем камеру и проверяем передачу видео вместе с управлением.
Настраиваем Mission Planner, пульт и доступ к панели. Проверяем весь комплект на стенде.
Базовая часть RoverLink доступна по лицензии GPL-3.0. Публичный репозиторий ↗
Расширенные возможности и активация под конкретное устройство. Состав поставки и условия обсуждаются под задачу.
Расскажите о платформе, камере, канале связи и посте оператора. По этим данным определим состав подключения.