Системы связи и управленияОПЕРАТОР / КАНАЛ / МАШИНА

Связь.
Видео.
Управление.

Связываем роботов, камеры и пост оператора. Mission Planner, видео и телеметрия — в одной сети. Подбираем подключение: меш, Starlink или локальный канал.

Наши проекты
H / ЕДИНЫЙ КОНТУР
Воздух. Земля. Вода.
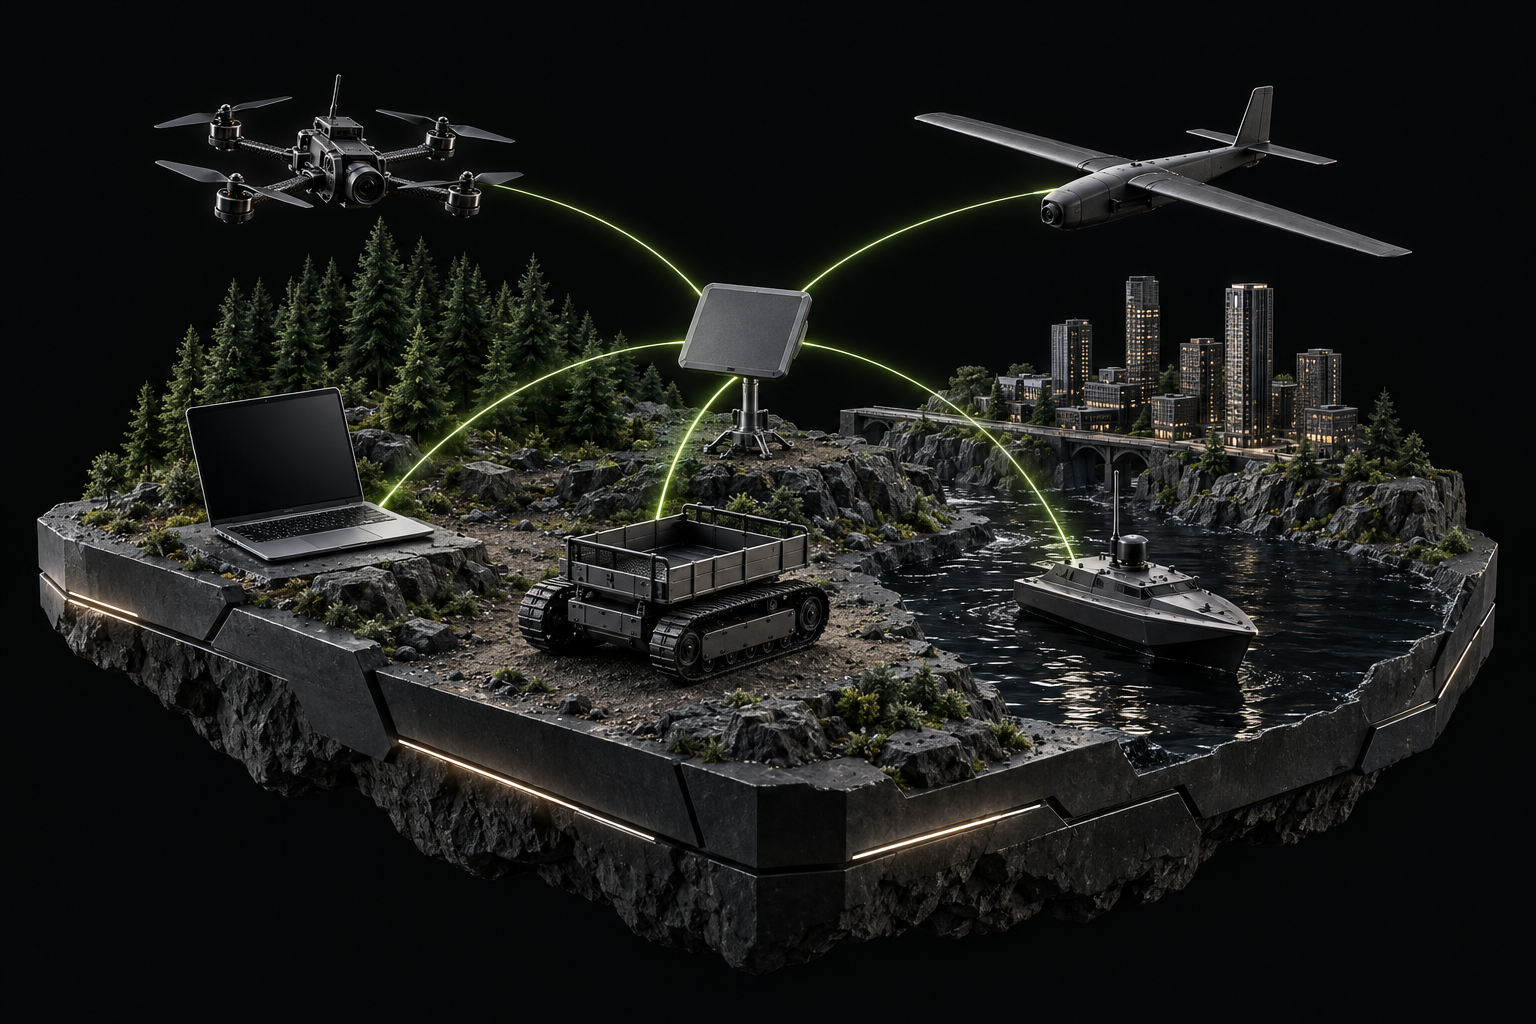
Одна система связи.
MISSION PLANNER · ВИДЕО · ТЕЛЕМЕТРИЯHAUGER IT · ДМИТРИЙ ПРОКОФЬЕВЛистайте ниже
01 / Инструменты проекта

Подключить машину.
Спланировать связь.

RoverLink связывает оператора с машиной.
RELIEF помогает оценить радиолинию
с учётом рельефа.

01 / СТАНЦИЯ НА МАШИНЕRoverLink

Управление
и видео
по сети.

Связывает Mission Planner с системой управления машины. Видео, телеметрия и настройки сети — рядом. Готовые режимы для Богомола B5 и Антилопы 4×4.
Открыть RoverLink RASPBERRY PI / RADXA
Художественная иллюстрация гусеничной грузовой платформыГРАФИКА ПРОЕКТА / БОГОМОЛ B5
02 / ПЛАНИРОВАНИЕ СВЯЗИRELIEF

Видеть рельеф.
Планировать связь.

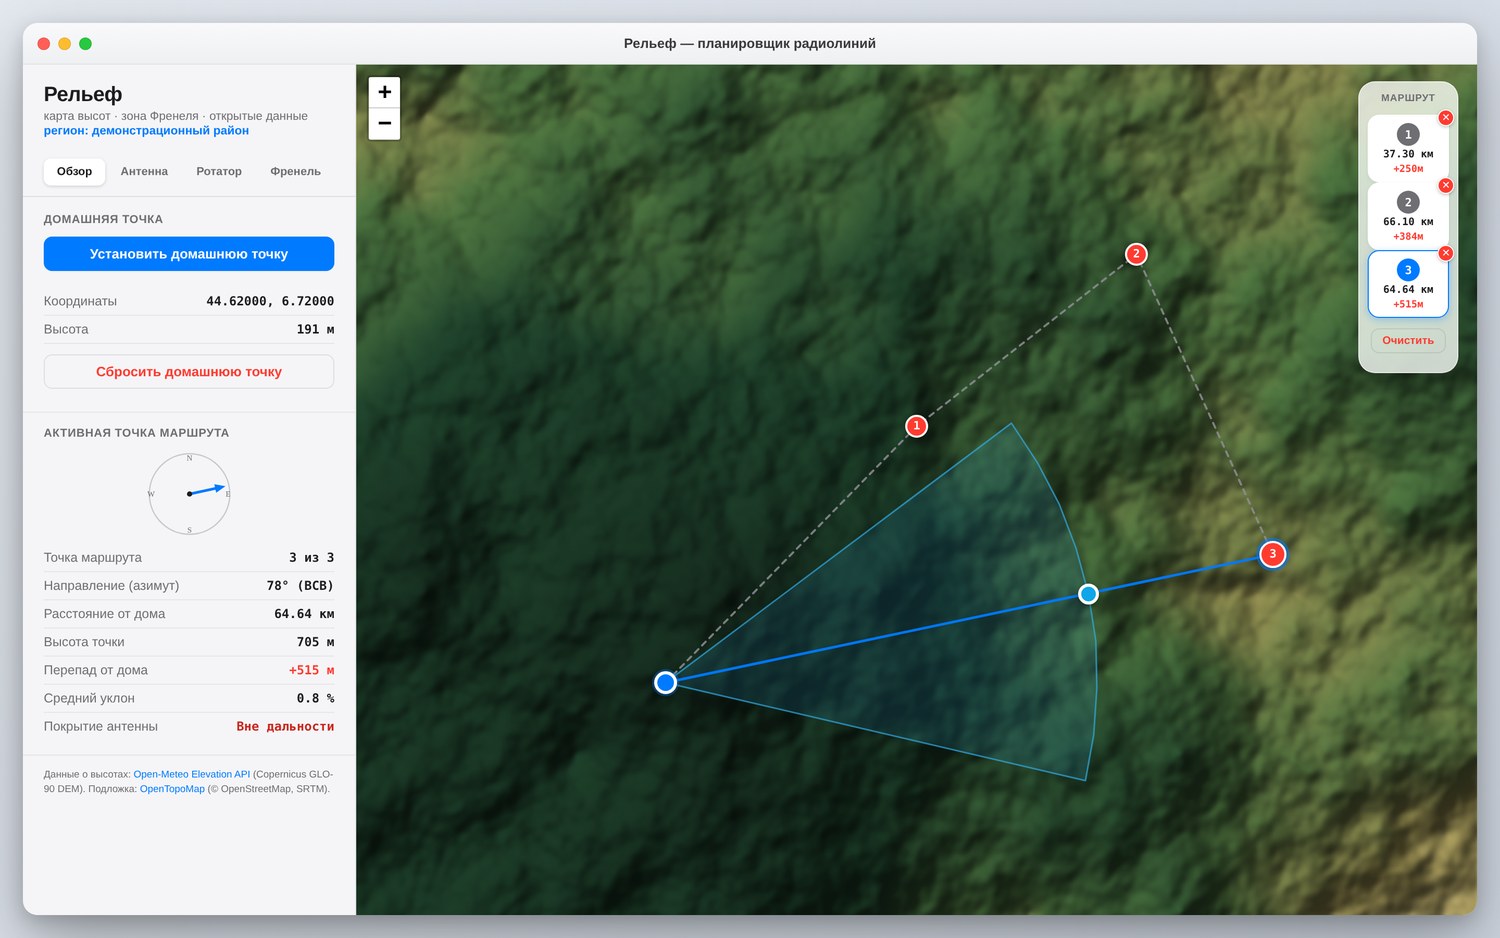
Показывает профиль трассы, прямую видимость и зону Френеля. Помогает выбрать положение и высоту антенны. Веб-панель и версия для Android.

RELIEF: карта демонстрационного рельефа, маршрут и сектор антенныОТ РЕЛЬЕФА К РАДИОЛИНИИ
02 / Связь и видео

От оператора
до машины.

Подбираем канал связи под задачу. Через него идут команды, видео и телеметрия. Станция на борту соединяет эту сеть с оборудованием машины.

01

Пост оператораMission Planner · видео

02

Канал связиМеш · Starlink · LAN / Wi-Fi

03

Бортовая станцияRoverLink · камера · машина

Обсудить подключение
01

Меш и локальная сеть

Меш-модемы соединяют оператора и машину в поле. Внешний интернет для такой связи не нужен. Для настройки рядом с бортом — Ethernet или Wi-Fi.

02

Starlink и удалённый доступ

Starlink может служить интернет-каналом. Через ZeroTier бортовая станция и компьютер оператора входят в общую виртуальную сеть — для управления, видео и панели.

03

Камеры и FPV-видео

IP-камера по RTSP или аналоговый FPV через плату захвата. Видеопоток — в Mission Planner, браузере или плеере. Качество и битрейт подбираются под канал связи.

04

Mission Planner и разные машины

При работе через Mission Planner джойстик подключается к компьютеру оператора. RoverLink связывает его с электроникой машины. Новая платформа подключается после интеграции.

03 / Работа с машинойПОДКЛЮЧЕНИЕ · НАСТРОЙКА · ПРОВЕРКА

Видеть машину.
Понимать её состояние.

RoverLink / интерфейс

Связь и статус
перед глазами.

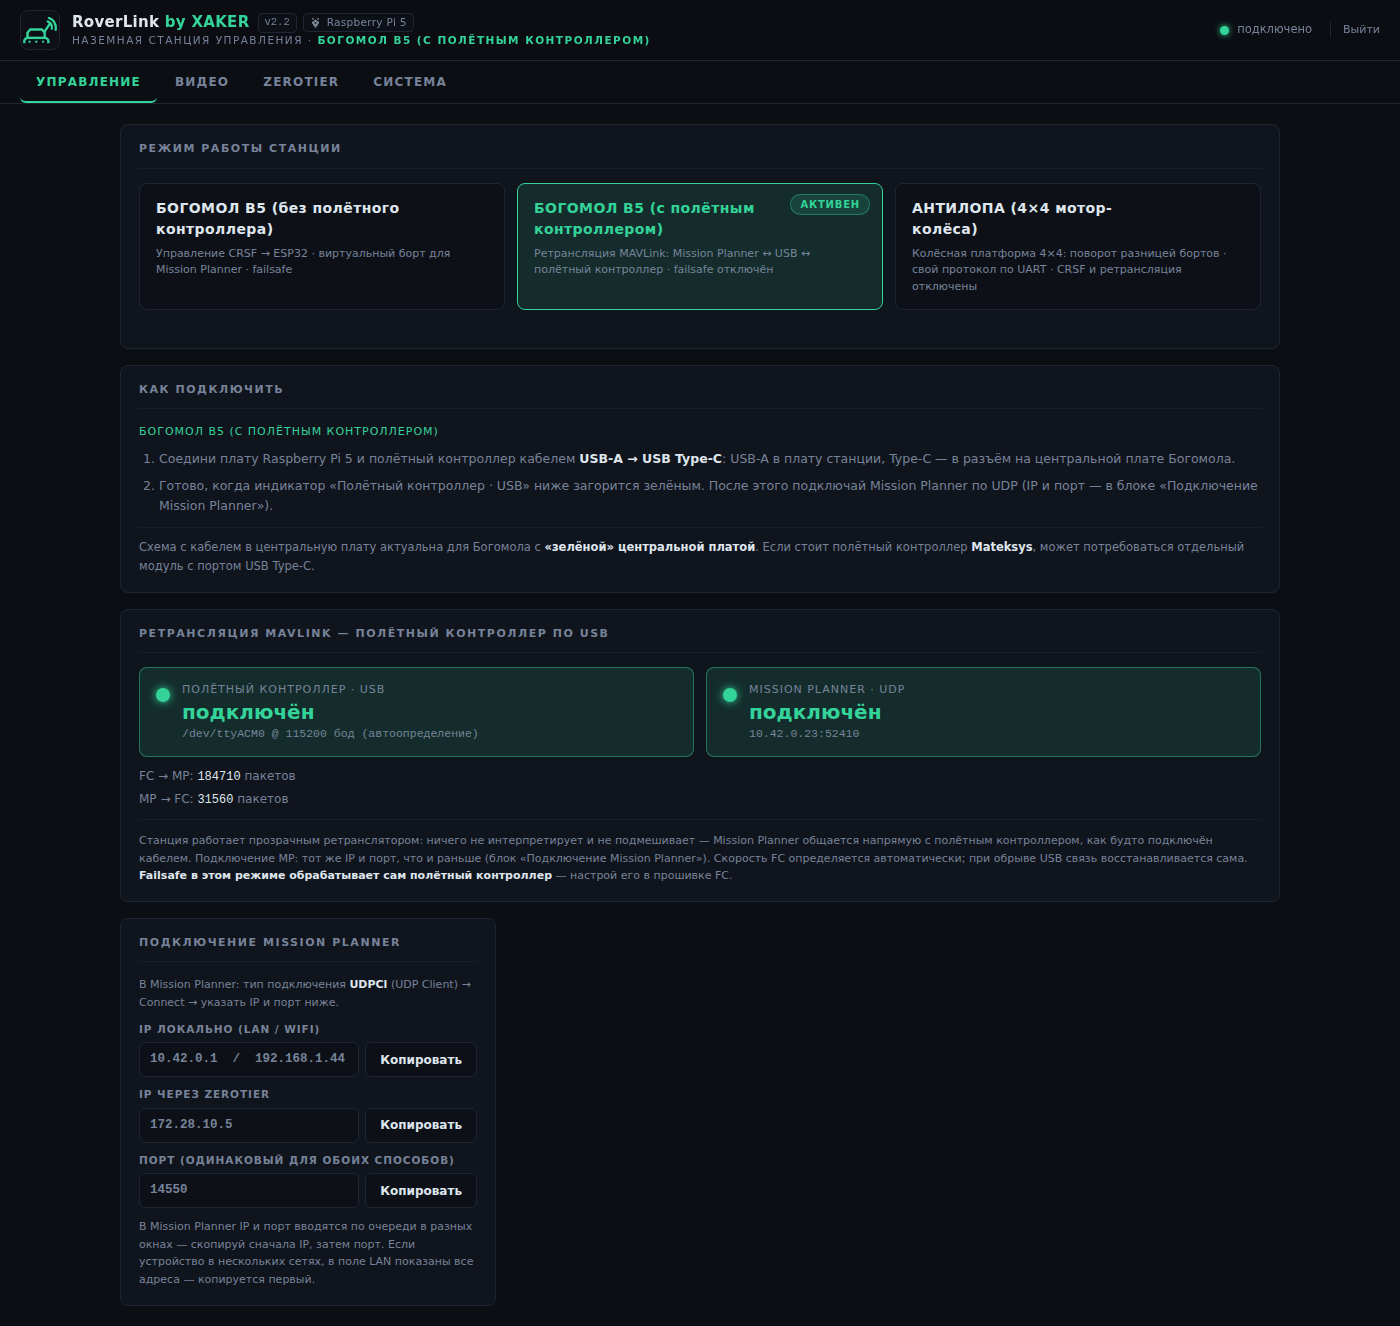
Есть ли связь с Mission Planner, приходят ли команды, доступна ли камера, что происходит с сетью и бортом — видно в панели RoverLink.

Рассмотреть панель
ROVERLINKПРЕДЫДУЩАЯ ВЕРСИЯ Пример интерфейса предыдущей версии RoverLink: режим станции и состояние подключения полётного контроллера
01 / МАШИНА

Подключаем платформу.

Разбираемся с бортовой электроникой, камерой и органами управления. Подбираем схему подключения под конкретную машину.

02 / КАНАЛ СВЯЗИ

Собираем связь.

Настраиваем сеть между оператором и бортом. Учитываем рельеф, антенны и полосу канала для управления и видео.

03 / ОПЕРАТОР

Проверяем весь путь.

Подключаем Mission Planner, проверяем команды, видеопоток и телеметрию. Отдельно проверяем реакцию машины на потерю связи.

04 / На связиДМИТРИЙ ПРОКОФЬЕВ · HAUGER IT

Есть задача?
Давайте обсудим.